Akrasia、Intention–Behavior Gap、先延ばし、認知的不協和、現在バイアス、回避行動——
「頭では分かっているのに体が動かない」という普遍的な現象を、
心理学・脳科学・行動経済学・臨床医学の知見から一枚の構造として読み解く、
教育プログラムです。
Akrasiaから回避行動まで、行動停止を構成する6つの科学的概念
原理・機序・現象・介入という4階層で全体を再構築
脳のブレーキを裏付ける神経科学・臨床医学のエビデンス
3つの詰まりの入口を、1つの再現可能な介入設計へ
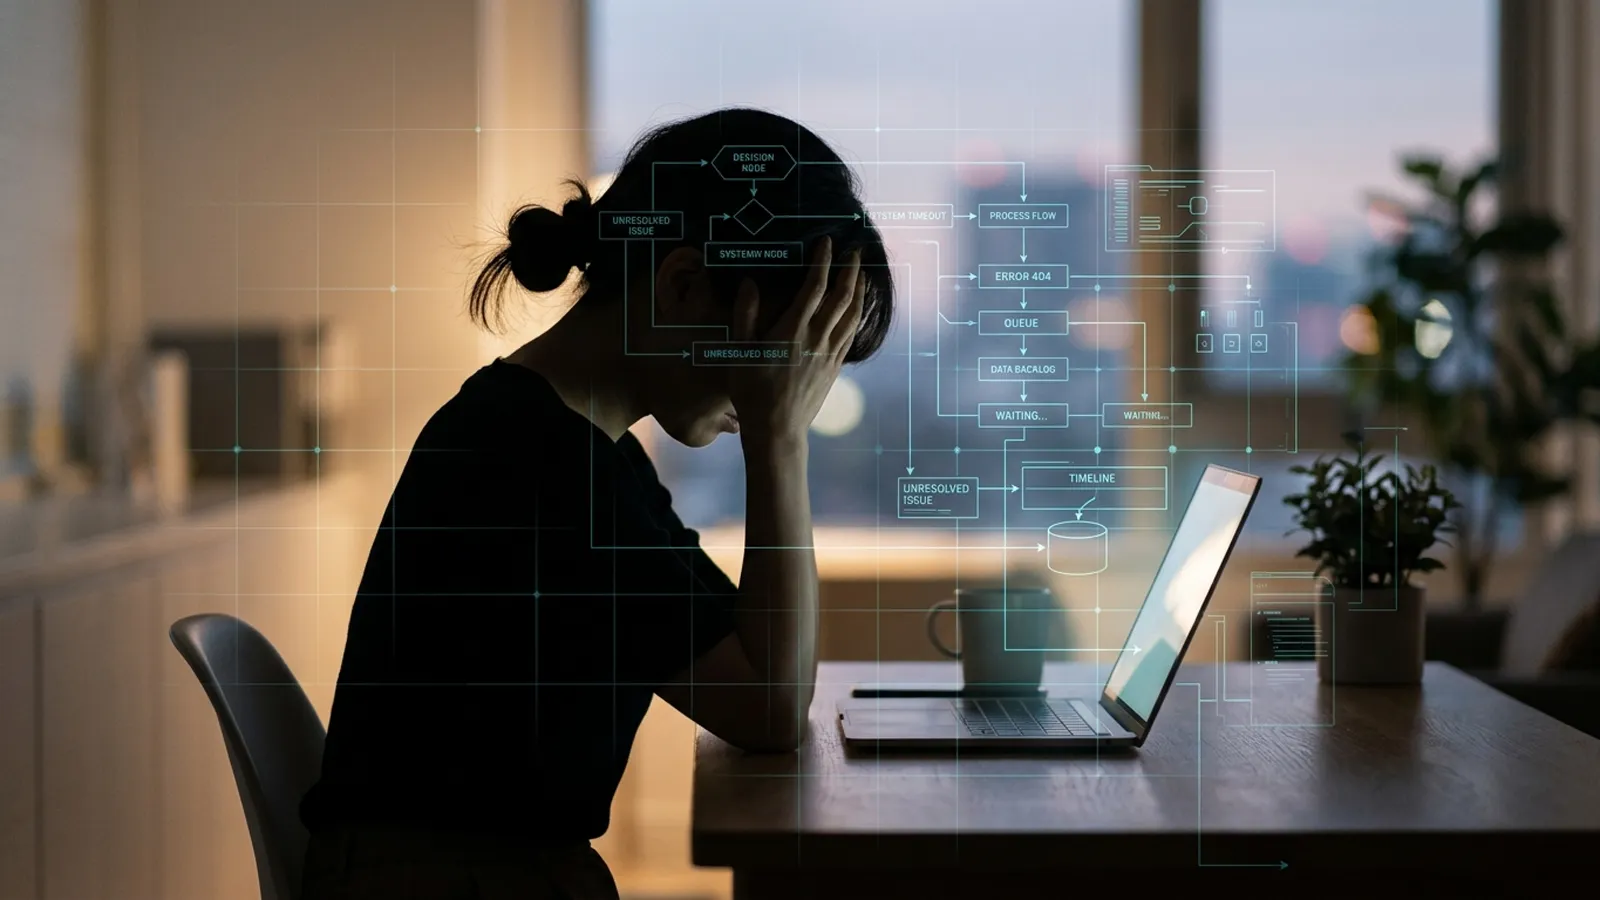
「やった方がいいと分かっているのに、体が動かない」瞬間は、
生活のあらゆる場所に潜んでいます。
まずは、その具体的な現れ方を見渡してみましょう。
電話番号を開いたまま押せない。メールの送信ボタンの前で止まる。
「やらなきゃ」と分かっていても、教科書を開く手前で止まる。
体に良いと知っているのに、玄関の前で足が重くなる。
スッキリすると分かっていても、最初の一歩が決められない。
「食べない方がいい」と思っても、感情が先に行動を決める。
返信画面を開いて、そのまま閉じる。相手の反応が怖い。
ファイルを開いて、なぜか別の作業を始めてしまう。
行った方がいいと分かっていても、不安が予約電話を止める。
Akrasia、意図と行動のギャップ、先延ばし、認知的不協和、
現在バイアス、回避行動——
これらは、意図の発生から行動の停止までを一直線につなぐ、
一つの因果の連鎖として読み解くことができます。
未来の利益・長期目標を扱う、熟慮的な思考システムが「やろう」と判断する起点。
未来の利益より、今の楽さを優先してしまう脳のクセ。すべての回避の引き金になる。
不安やストレス源から、脳が自動的に離脱しようとする反射的な反応。
危険・負荷・不安を予測した脳が、行動そのものを遅延させる現象として現れる。
「やる」という意図と、実際の行動との間に生じる、測定可能な断絶。
「やるべき」と分かっているのに動けない自分への、事後的な不快感・自己矛盾。
2400年前から哲学が問い続けてきた、この全プロセスを束ねる総称。行動停止、あるいは別行動への転移として出力される。
「なぜ起こるのか」
「どう作動するのか」
「どこで現れるのか」
「どう対処するのか」
——この4つの深さを混同せずに積み重ねることで、初めて再現性のある理解になります。
人間には、即時の安全と快を優先する速いシステムと、未来の利益や論理を扱う遅いシステムという二重の意思決定構造があります。この二つが常に一致するわけではないことが、行動の詰まりの構造的な出発点です。
進化心理学・神経科学行動抑制系の過剰作動、理想の自分と現実の自分のギャップ、前頭葉機能の低下、完璧主義的な認知の歪み——脳と心の内部で、具体的にどのメカニズムがブレーキを踏んでいるのかを扱います。
行動抑制系・前頭葉機能営業・学習・運動・片付け・健康管理など、実務のどの場面でどのように現れるのか。表面的には違って見える現象が、共通の入口から生まれていることを観察します。
実務6〜8領域の観察詰まりをどう外し、流れをどう作るか。1ミリ行動、入口の変更、10%雑始という3つの設計原則によって、意志力に頼らない再現可能な仕組みへと落とし込みます。
行動設計・実装行動が止まる背景には、心理学・神経科学・臨床医学によって裏付けられた、
4つの具体的なメカニズムがあります。
罰・危険・未知の状況に直面すると、脳は自動的に行動を抑制する仕組みを作動させます。「前障」という脳領域の一部が不安を誘発する環境で活性化し、行動を止めるセーフティネットとして機能する一方、営業や勉強のような「安全だが不安を伴う行動」でも過剰に発火することが確認されています。
Ref: 脳科学辞典/大阪大学 神経メカニズム研究心理学者ヒギンズの理論によれば、現実の自分と理想の自分のズレが適度であれば努力の原動力になりますが、ズレが大きすぎると落胆・失望・無気力を引き起こします。頭の中のイメージは「なりたい自分」、実際に動くのは「今日の疲れた自分」——このギャップが行動を止めます。
Ref: Higgins, セルフ・ディスクレパンシー理論前頭葉は運動の開始と遂行に深く関わっており、長期的なストレス下ではノルアドレナリンの分泌が抑えられ、脳が「これ以上は無理」と判断して行動を止めます。「腰が重い」「決断できない」「優先順位がつけられない」は、その典型的なサインです。
Ref: 前頭葉機能研究/神経伝達物質と行動制御失敗を「自分の欠陥の証拠」として捉える不適応型の完璧主義は、慢性的な不安・回避・自己批判を生みます。「全か無か思考」などの認知の歪みが、確実性を求めるあまり行動そのものを止める分析麻痺を引き起こします。
Ref: 完璧主義の認知行動モデル営業でも、勉強でも、片付けでも
——すべての領域に共通する
「詰まりの入口」を特定することができれば、
一つの設計であらゆる場面に応用できます。
まだ起きていない結果を、脳が先取りして負荷として計算してしまう。「断られたら」「失敗したら」という想像が、実行前にすでにコストを発生させています。
「全部やる」「完璧にやる」ことを無意識の前提にしてしまう。ゴールが大きすぎるために、最初の一歩の重みが実際以上に増幅されます。
疲れている・不安を抱えている「今日の自分」を、計画からそっと除外してしまう。理想の自分を基準にした計画は、今日の自分には重すぎます。
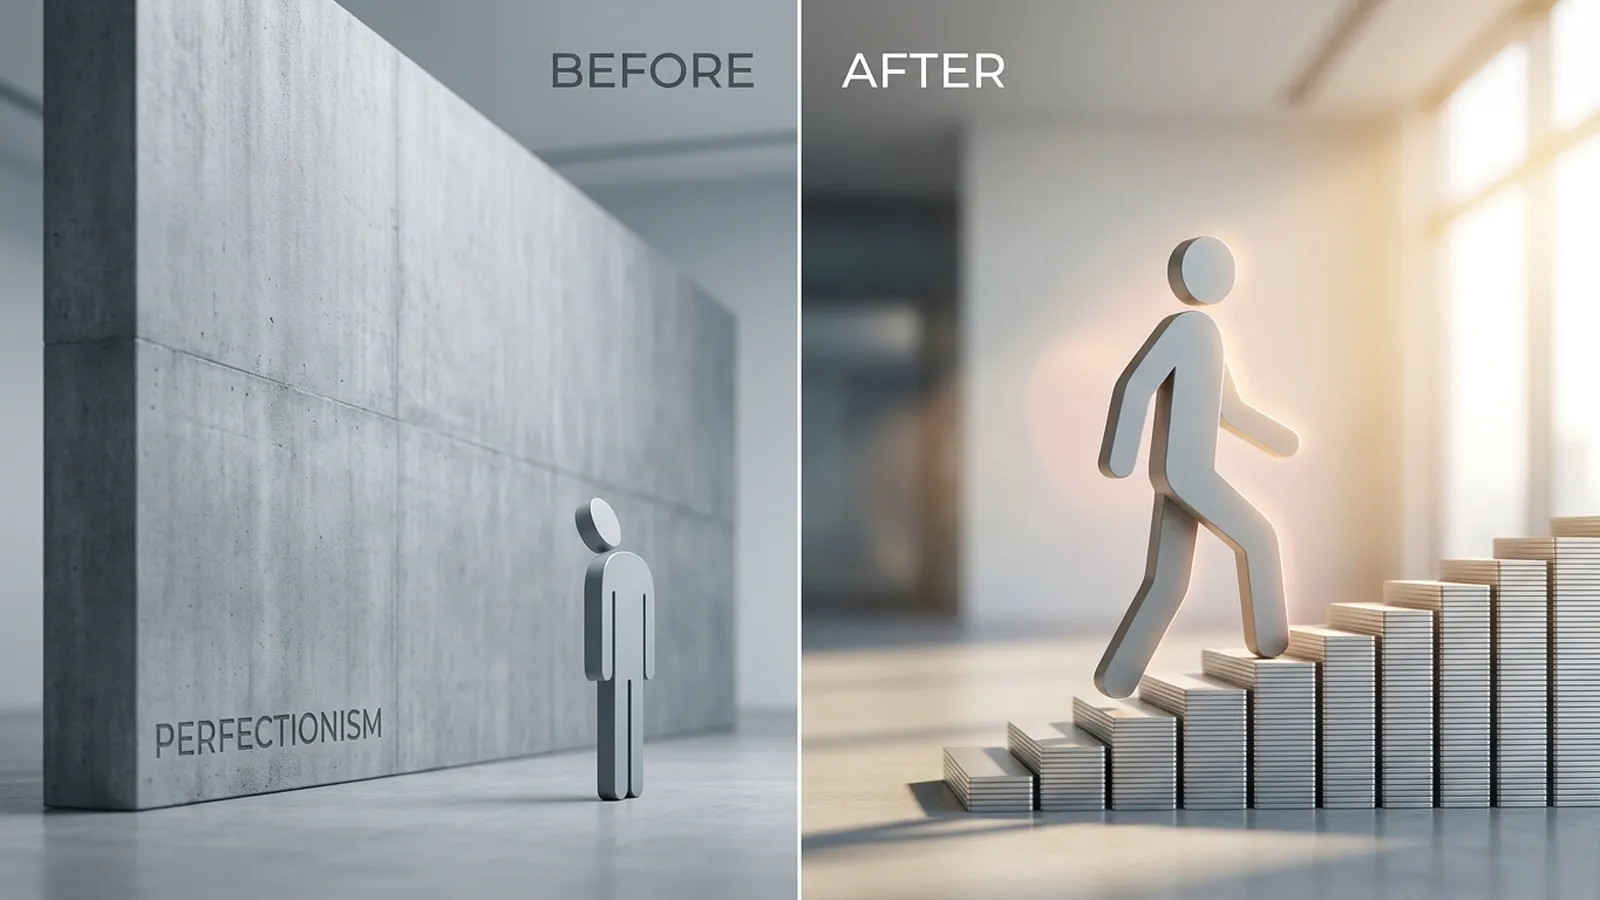
3つの詰まりの入口を逆手に取れば、
必須・重要・推奨という3層の設計原則で、
意志力に頼らずに行動の流れを作ることができます。
「入口 → 1ミリ → 10%雑始 → 拡張 → 完遂」という同じ設計を、
それぞれの領域の言葉に翻訳するとこうなります。
項目を開いて確認してください。
行動抑制系の過剰作動、前頭葉機能の低下、自己ギャップ、完璧主義的な認知の歪みは、すべて実証された仕組みであり、性格でも根性でもありません。
二重システムを持つ人間にとって、このズレはバグではなく仕様です。解消しようとするより、利用する設計が正解になります。
入口を1ミリまで滑らかにすれば、脳のブレーキは発火しません。摩擦を下げることは、意志を強くすることより遥かに再現性が高いのです。
完璧を目指すこと自体は悪ではありません。最初の一歩に完璧を要求することが、分析麻痺を生みます。始めるときは10%雑に、仕上げるときは完璧に。
頭で流れを描けている時点で、あなたには構造を認識する高次認知能力があります。設計者としての素質は、すでに揃っています。
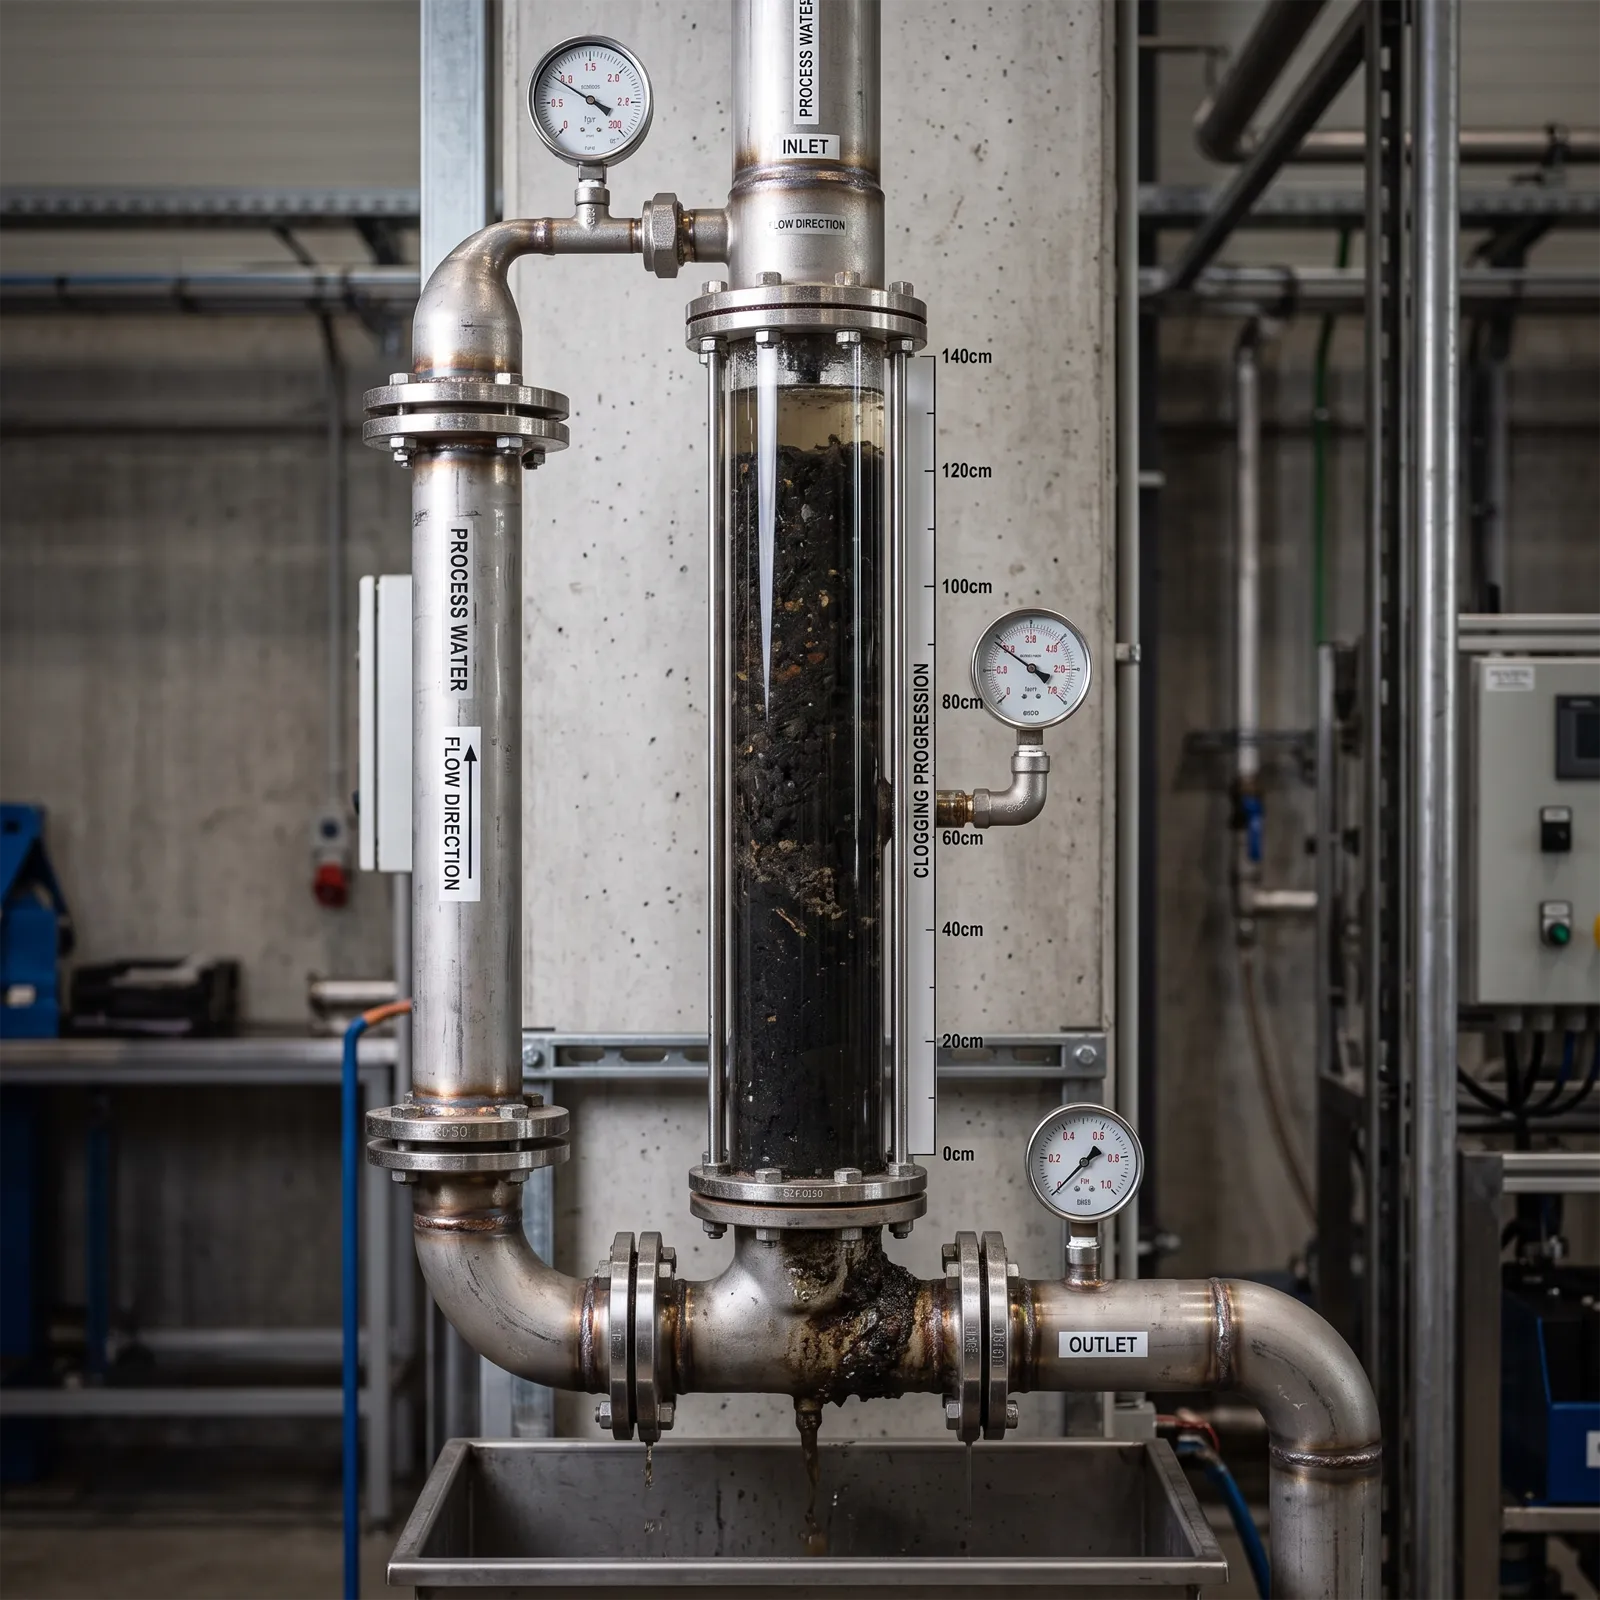
川は、
流したい方向を意志したからといって
流れるわけではない。
地形を整えれば、
自然とその方向へ流れていく。
人間の行動もまた、同じ原理で動く。
無料レポートNo. TP0146